Vettori
Coordinate polari
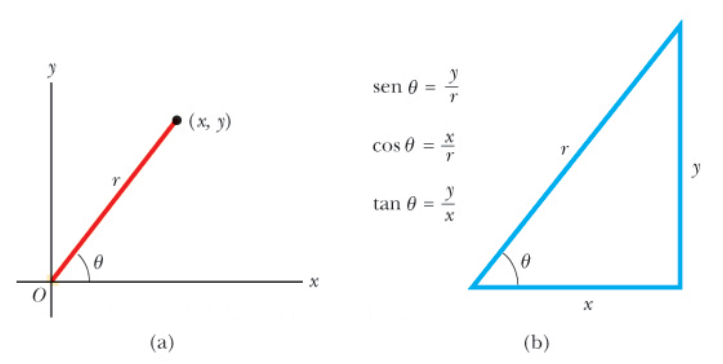
rappresenta la distanza dal punto dall'origine
L'angolo tra l'asse delle ascisse (x) ed il segmento viene chiamato theta .
Andiamo quindi a formare un triangolo rettangolo, con i valori calcolabili tramite le seguenti formule:
- Teorema di pitagora
Che cos'è un vettore ?
Una grandezza è vettoriale quando per essere definita ha bisogno di:
- Un valore con relativa unità di misura (detto modulo del vettore)
- Una direzione
- Un verso
Rappresentazione algebrica di un vettore:
Rappresentazione del modulo di un vettore:
Uguaglianza tra due vettori
Due vettori e sono uguali se e solo se:
- Hanno modulo uguale
- Hanno direzione uguale
- Hanno verso uguale
Nota bene: l'uguaglianza tra due vettori è indipendente dal punto di origine dei due vettori in confronto.
Operazioni con i vettori tramite metodo grafico
Somma tra vettori
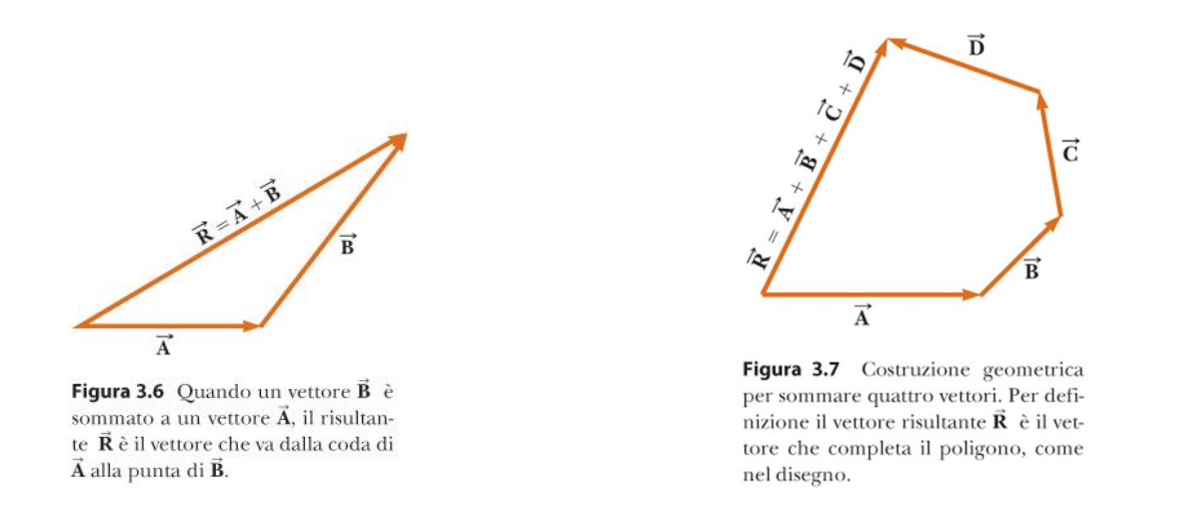
La somma tra un vettore ed un vettore corrisponde ad un nuovo vettore (detto risultante) e definito come:
Proprietà della somma tra vettori
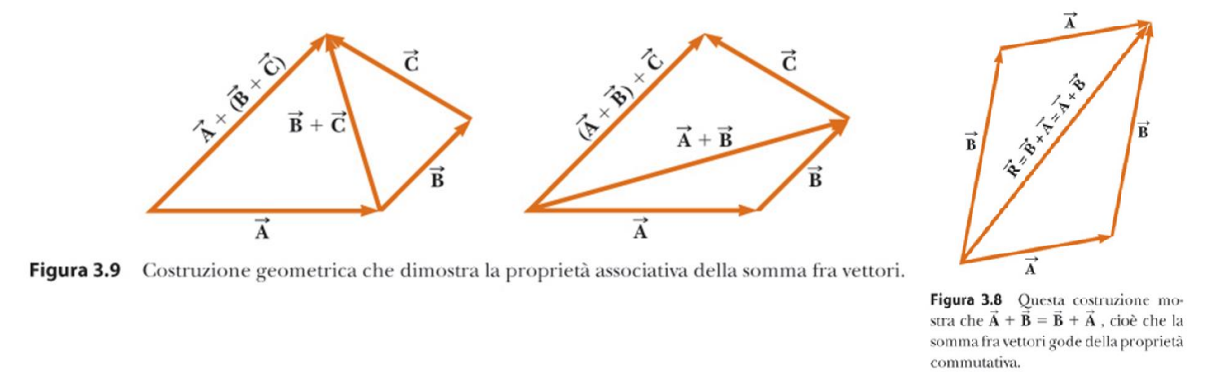
- Proprietà cumulativa:
- Proprietà associativa:
- Proprietà del vettore opposto: un vettore che se sommato al vettore ci da , quindi il vettore .
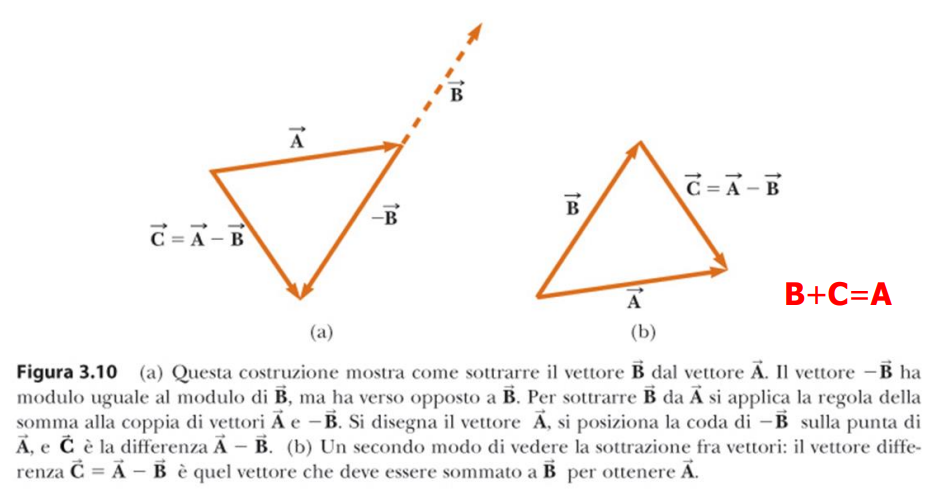
Sottrazione tra vettori
La sottrazione si esegue considerando come l'opposto del vettore .
Si può quindi scrivere l'operazione come: .
Moltiplicazione tra un vettore ed un numero scalare
- Se il numero scalare è positivo, il vettore risultante della moltiplicazione , ha come modulo e come direzione e verso quelle del vettore .
- Se il numero scalare è negativo, il vettore risultante della moltiplicazione , ha come modulo , come direzione quella di A, e verso opposto a quello di A.
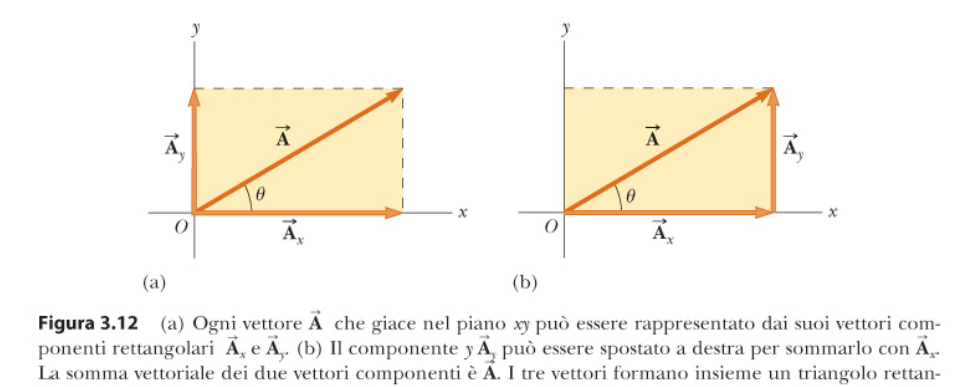
Componenti di un vettore
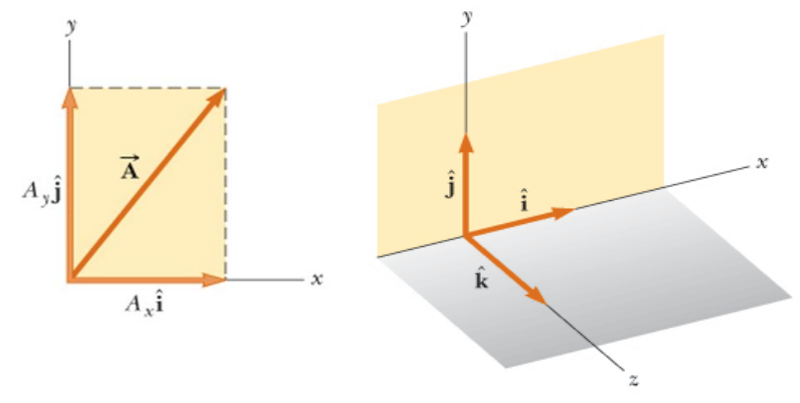
Supponiamo di avere un vettore .
Inserendo il vettore sul piano cartesiano, è possibile vedere due distinti componenti che formano il vettore :
- Il vettore che rispecchia il vettore sull'asse
- Il vettore che rispecchia il vettore sull'asse
La somma di questi due vettori componenti, fa quindi il vettore .
Le formule esatte sono:
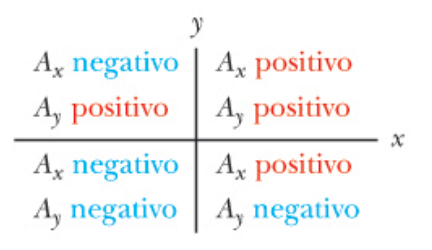
Segni dei componenti nel piano cartesiano
Vettore unitario (o versore)
Un vettore unitario è un vettore adimensionale il cui modulo è 1.
Un vettore unitario si utilizza per individuare una direzione ed un verso nello spazio.
Supponendo che:
- sia sull'asse x
- sia sull'asse y
- sia sull'asse z
è possibile dire che i vettori , e individuano nello spazio il verso e la direzione dei rispettivi assi.
I loro moduli sono uguali e costanti a 1, .